


「取出機は、産業用ロボットですか?」という質問をいただくことがあります。もし産業用ロボットに該当するのであれば作業者への特別教育が必要になったりと法律上の制約が出てきます。
『セーラー万年筆製の「sigmaA」「sigma5」等のトラバース型取出機は、産業用ロボットに該当します。』とお答えしますが、もう少し詳しい事情をご説明します。
本記事では、ロボットの分類、産業用ロボットの定義や関連する法律・規格について解説します。
▼この記事のポイント
- 「ロボット」の語源はチェコ語のrobota(労働・賦役)で、戯曲『R.U.R.』をきっかけに広まった
- 産業用ロボットの定義には、労働安全衛生関係法による定義、JIS・ISOによる定義等がある
- 産業用ロボットから除外される機械に関する規定もある
- 産業用ロボットについては特別教育の受講を始め法令上の規制がある
ロボットとは?
一口に「ロボット」といっても、その範囲は広く、工場の製造ラインで作業を行う機械から、掃除や接客などを行うサービスロボットまで、さまざまな種類のロボットが活用されています。ここではまず、言葉の由来と定義、分類を整理します。
ロボットの語源
「ロボット」という言葉は、チェコ語の「robota(ロボタ)」に由来するとされ、「労働」や「強制労働」といった意味があります。
この言葉が広く知られるきっかけになったのは、チェコの作家カレル・チャペックが1920年に発表した戯曲『R.U.R.(ロッサム万能ロボット会社)』です。作品の中で、人間の代わりに労働を行う人工的な存在を「robot」と表現したことから、現在の「ロボット」という言葉が広まったとされています。
なお、「robot」という言葉は、チャペックの兄で画家のヨゼフ・チャペックの提案によって生まれたといわれています。
参照元:
- カレル・チャペック著、千野栄一訳(1989)『ロボット』岩波書店.
- 「ロボット」という言葉については:ResearchWriter.cz(2011)「Karel Čapek o slově robot」(参照日: 2026-08-24).
ロボットの定義
単に「ロボット」といった場合、どのようなものを指すのでしょうか?
例えば、一般的にロボットと聞いてイメージするのは、人間の動作を模倣したり、人とのコミュニケーションを行ったりする人型のロボットではないでしょうか?一方、工場では、人間の代わりに部品の搬送や組立、溶接、塗装などの作業を行う、さまざまな形状の産業用ロボットが使用されています。
『経済産業省. ロボット政策研究会報告書2006』(※)では、「センサー、知能・制御系、駆動系の3つの要素技術を有する、知能化した機械システム」を広義のロボットとして定義しています。これは、ドローンや宇宙探査機、パワーアシストスーツ、スマート家電なども含みます。
この定義では物理的な駆動系を持たないソフトウェアロボット(RPA、web探索ロボット、チャットボット等)は含みませんが、これらはさらに広い定義のロボットと言えるでしょう。
一方で、狭義のロボット、特に「産業用ロボット」については、法令(※※)により「マニプレータ(アーム)および記憶装置を持ち、記憶された情報に基づいてアームの伸縮・屈伸・上下左右移動・旋回などの動作を自動で行える機械」と定義され、該当するロボットに関して特別教育の実施等を義務付けています。セーラー万年筆で扱うトラバース型取出機はこれにあてはまります。
- ※:経済産業省. ロボット政策研究会報告書 ~RT革命が日本を飛躍させる~. 2006-05. (一社)日本ロボット工業会 レポート, (参照 2026-08-24).
- ※※:労働安全衛生規則第36条第31号
ロボットの分類
定義と同様に、ロボットには、使用目的や設置場所、構造、大きさ等によってさまざまな分類方法があります。使用目的による分類の代表的なものとして、次の2つが挙げられます。
- 産業用ロボット:工場などで製造作業等を行うロボット
- サービスロボット:店舗や施設、家庭などで人の作業を支援するロボット
構造の違いでは、次のものがあります。
- 直線動作と旋回動作の軸数(具体的にはそれぞれのモーター数)による分類
- 動作自由度の方向の違いによる分類(水平多関節型か垂直多関節型か)
トラバース型取出機は、位置決めのための3個(あるいは5個)のモーターを持ち、通常XYZ軸の直線動作で構成され、直交座標型と呼ばれる産業用ロボットです。
産業用ロボットとサービスロボット
ロボットは、使用される場所や目的によって大きく分類されます。その代表的なものが、製造現場で活用される「産業用ロボット」と、人や社会を支援する「サービスロボット」です。両者はどちらも人の作業を支援・代替する役割を持っていますが、 最大の違いは、「人間との距離」にあります。
産業用ロボット
産業用ロボットとは、主に工場などの製造現場で、人が行っている作業を自動化するために使用されるロボットです。
製造ラインにおける部品の搬送や組立、溶接、加工、塗装など、さまざまな工程で活用されていますが、基本的に危険なため安全柵やガードに囲われており、人間と産業用ロボットが同時に同じ空間を共有することがないことを前提に設計されています。
サービスロボット
サービスロボットは、工場などの製造現場に限らず、さまざまな場所で人の作業や生活を支援するロボットです。例えば、次のものなどがあります。
- 物流施設で荷物を運搬するロボット
- 施設や店舗などを清掃するロボット
- 飲食店などで料理を運ぶ配膳ロボット
- 介護や医療の現場で人を支援するロボット
これらは基本的に人と同時に同じ空間を共有することを前提とされているロボットであり、人間が触ったりぶつかったりしても安全なように設計されています。
協働ロボット
上記の「産業用ロボット」と「サービスロボット」の中間に当たる「協働ロボット」というものが、2008年頃誕生しました。これは産業用でありながら、人とロボットが同じ作業空間で働くことを想定して設計されたロボットであり、各種センサや形状の工夫により安全対策がなされています。
「安全柵や囲い」による産業用ロボットと人との隔離について、リスクアセスメントにより危険のおそれがないと評価できる場合は柵や囲いがなくてもよいことが通達(平成25年12月24日 基発1224第2号)で明確化された2013年頃から、日本でも広まり始めました。
人とロボットが協力して作業できるため、作業者による部品の供給とロボットによる組立・搬送を組み合わせるなど、従来とは異なる自動化の方法を検討できることが特徴です。
産業用ロボットの定義
「産業用ロボット」については、すでに述べたように法律上の定義のほか、JIS(ISO)によるものが一般的です。
法律上の定義
労働安全衛生規則第36条第31号では、産業用ロボットを次のように定めています。
「マニプレータ及び記憶装置(可変シーケンス制御装置及び固定シーケンス制御装置を含む)を有し、記憶装置の情報に基づきマニプレータの伸縮、屈伸、上下移動、左右移動若しくは旋回の動作又はこれらの複合動作を自動的に行うことができる機械(研究開発中のものその他厚生労働大臣が定めるものを除く)」
つまり、マニプレータ(人の腕のように対象物をつかんで動かす部分)と記憶装置を持ち、記憶した情報に基づいて自動で動作する機械が、「産業用ロボット」を対象とした法令による規制の対象となります。
※法令では「マニプレータ」、JIS・ISOでは「マニピュレータ」と表記されます。本記事では引用元に合わせて表記しています。
「厚生労働大臣が定める機械」(昭和58年労働省告示第51号)(昭和58年6月28日通達(基発第339号))として、次のような機械は産業用ロボットから除外されています。
- 駆動用原動機の定格出力が80W以下の機械
- 固定シーケンス制御装置の情報に基づきマニプレータの一定の動作の単調な繰り返しを行う機械
- 構造等から見て労働者に危険が生ずるおそれがないと労働省労働基準局長が認めた機械
※上記は基発第339号の記載に沿ったものです。告示(昭和58年労働省告示第51号)の原文では、第2号は「固定シーケンス制御装置の情報に基づきマニプレータの伸縮、上下移動、左右移動又は旋回の動作のうちいずれか一つの動作の単調な繰り返しを行う機械」、第3号は「前二号に掲げる機械のほか、当該機械の構造、性能等からみて当該機械に接触することによる労働者の危険が生ずるおそれがないと厚生労働省労働基準局長が認めた機械」と規定されています。
JISおよびISOにおける定義
JIS(日本産業規格) および ISO(国際標準化機構)でも、産業用ロボットについて定義されています。
JIS B 0134:2024「ロボティクス-用語」(ISO 8373:2021と同等)では、産業用ロボットを、自動制御され、再プログラム可能で、3軸以上でプログラム可能な多用途のマニピュレータ(1カ所に固定又は移動プラットフォームに搭載して、産業自動化の用途に用いられるもの)としています。
JIS・ISOでは、このように定義された「産業用ロボット」に対して、安全要求事項がJIS B 8433-1:2015(ISO 10218-1:2011に対応)に規定されています。なお、ISO 10218-1は2025年に第3版が発行されています。
「産業用ロボット」に関係する法律
ある機械が法律上「産業用ロボット」に該当する場合、これを対象とした法律が適用されることになります。ここでは、製造現場で使用する際に関係する主な法令と、事業者に求められる対応を整理します。
労働安全衛生法
労働安全衛生法は、労働者の安全と健康を確保し、快適な作業環境を形成することを目的とした法律です。産業用ロボットについての規制もあり、労働安全衛生規則などで、詳細が定められています。
| 規制 | 概要 |
|---|---|
| 特別教育の実施 | 産業用ロボットの可動範囲内で教示等(ティーチング。ロボットに動作を覚えさせ、設定・変更・確認する作業)や検査等の業務を行う労働者には、特別教育が必要です(労働安全衛生規則第36条第31号・第32号) |
| 教示等の作業時の措置 | 作業規程の作成、異常時に直ちに運転を停止できる措置、作業中である旨の表示など(第150条の3) |
| 運転中の接触防止 | 可動範囲内に労働者が立ち入らないよう、さく(柵)又は囲いを設けるなどの措置(第150条の4) |
| 検査等の作業時の措置 | 原則として運転を停止して行うことなど(第150条の5) |
このほか、点検に関する規定(第151条)もあります。産業用ロボットの導入時だけでなく、日々の運用や保全の場面でも、これらの規定に沿った対応が必要になります。
取出機は「産業用ロボット」に当たるのか?
ここまで、ロボットや産業用ロボットの定義、関連する法律・規格について解説してきました。では、プラスチック射出成形の現場で使用される「取出機」は、産業用ロボットに該当するのでしょうか?
取出機とは?
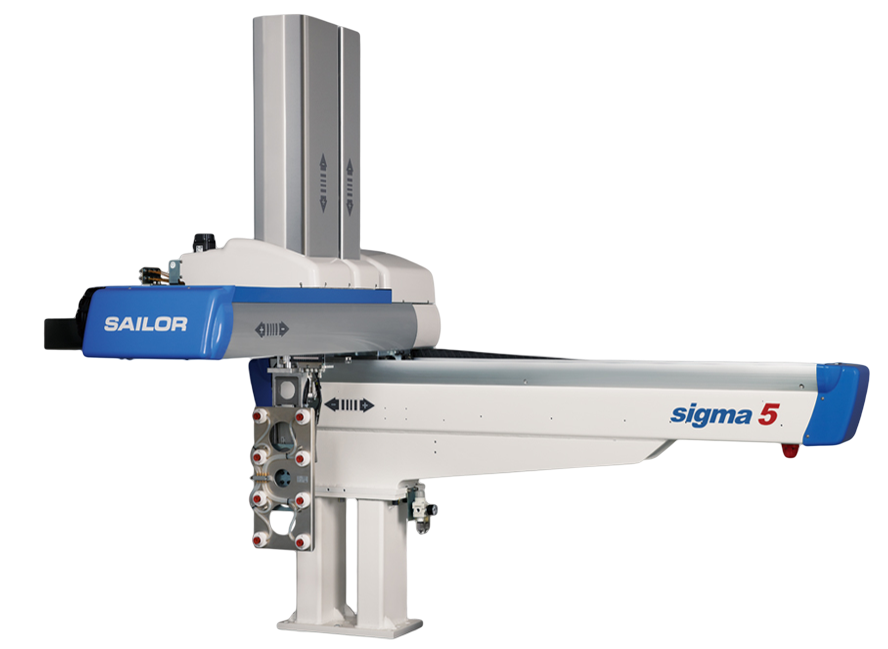
取出機とは、射出成形機で成形された製品を自動で取り出すための装置です。成形機と連動して動作し、成形サイクルに合わせて成形品を金型から取り出し、所定の場所まで搬送します。
▼併せて読みたい
また、成形品を取出して搬送する過程で、ゲートカット(成形品から、樹脂の通り道であるゲートの跡を切り離す作業)や、インサート成形(金属部品などを金型にセットし、樹脂と一体で成形する方法)における部品のセットなど、関連する作業を行う場合もあります。
▼併せて読みたい
取出機の構造・動作
取出機の基本的な動きは次のようなものです。
プラスチック射出成形機と連動して、成形が完了して金型が開くと、取出機のアームが金型内に進入し、チャック(成形品をつかむ把持部)で成形品を保持して取り出します。
▼併せて読みたい
その後、成形機の外側まで成形品を搬送し、コンベアなどの所定の場所へ受け渡します。取出機のアームの動きを利用して、取り出した成形品のゲートカットや整列、箱詰め、インサート部品の金型内へのセットなど、複数の工程を組み合わせることもあります。
構造としては、上記のような動きを直線的に行う直交座標型や、複数の関節を持つアームを使って行う多関節型、旋回動作と直線動作を組み合わせたもの等が存在しますが、現在主流の取出機はトラバースと呼ばれる直交座標型であり、セーラー万年筆製も(一部を除き)この種類になります。
取出機は産業用ロボットなのか
セーラー製のsigma5やsigmaA等の取出機(トラバース型)が産業用ロボットに該当するかどうかを、法律(労働安全衛生規則第36条第31号)の定義に照らして確認してみましょう。
要件1. マニプレータ
取出機には、通常アームの先端に「チャック」を取付け、これにより製品をつかんで金型の中から取出します。チャックには吸盤で吸着したり、メカ的に爪によって文字通り掴む方式などがありますが、このアームとチャックは、その目的や形状から一般的に「マニプレータ」にあたると言えます。
要件2. 記憶装置(可変シーケンス制御装置及び固定シーケンス制御装置を含む)
現在の取出機は、本体やコントローラにコンピュータ(小型コンピューター、マイクロコントローラ等)を内蔵しており、動作プログラム、および各金型のデータを保存しています。
基本的なプログラムは工場出荷時点でインストールされていますが、動作順序、位置や速度等を「教示」によってユーザーが設定することができます。
要件3. 記憶装置の情報に基づきマニプレータの伸縮、屈伸、上下移動、左右移動若しくは旋回の動作又はこれらの複合の動作を自動的に行う
取出機は、上記のマイコンからの指示により、記憶された金型情報や教示情報に基づいて組み合わされた複数のアームを自動的に動かすことができます。
また、除外条件(昭和58年6月28日通達(基発第339号))と照らし合わせてみると、次のとおりです。
除外1. 駆動用原動機の定格出力が80W以下の機械
現在セーラーのトラバース型取出機で使用されているモーターで、一番小さなものが100Wです(50トン用取出機の水平軸用モーター)。
除外2. 固定シーケンス制御装置の情報に基づきマニプレータの一定の動作の単調な繰り返しを行う機械
取出機のプログラムは書き換えやMyPro(ユーザーが独自の動作パターンを作成できる機能)による自由な動きの設定、さらに「教示」として位置や動作スピードの設定が可能であり、かつ必要です。また、動作は複数方向への動きを組み合わせて行うものであり、「単調な」繰り返し動作とは異なります。
このように、現在のトラバース型取出機「sigma5」「 sigmaA」については、明確に「産業用ロボットである」と言えます。
産業用ロボットから除外される取出機はあるのか?
上記のように現在のトラバース型取出機は産業用ロボットに該当しますが、逆に「産業用ロボット」から除外される「取出機」はあるのでしょうか?
セーラー万年筆でのトラバース型以外の「取出機」は、RX-8 等の「首振り型」および、SR等の「スイング型」、特注取出機の「サイドエントリー型」等があります。
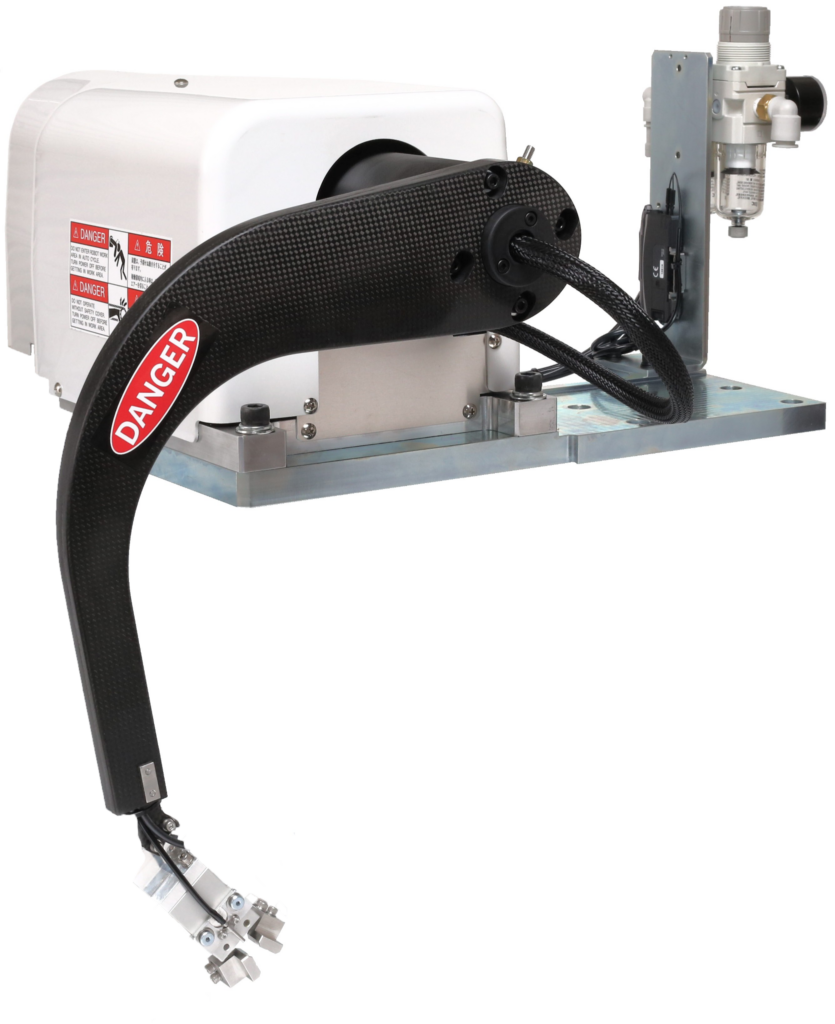
このうち、RX-8以外のサーボモーターにより駆動する取出機に関しては、複数のサーボモーターによる動作軸を持ち、複雑な取出動作を行い、サーボ機能を使用した位置設定(教示)も必要なため、sigma5, sigmaAと同様に、「産業用ロボット」に該当します。
首振り型取出機 RX-8
RX-8 はエアシリンダーのみで構成され、モーターを使わない取出機です。
金型の中から成形品を取出すという動作の目的はトラバース型やほかの取出機と同じですが、金型から成形機の外側に把持したものを移動する際に、エアシリンダーとクランクを利用した旋回(首振り)動作を利用します。
いずれの動きも、サーボモーターと異なり端点をストッパーに機械的に突き当てることによって位置を決めます。この位置の調整は、ストッパーの位置をねじなどにより物理的に変更することにより行います。
この場合、サーボ制御のような「教示」という概念自体がないため、そもそも労働安全衛生規則第36条第31号で「危険又は有害な業務」として定められている「教示等の作業」が存在しません。従って、実質的にエアー駆動の首振り型取出機は産業用ロボットの規制対象からは外れる、と解釈されます。
※歴史的には、産業用ロボットに対する規制を制定するときに(昭和58年)、すでに多く普及していたエアー駆動の首振り型取出機を産業用ロボットの規制対象から外して混乱を避けるために、この除外規定ができたということのようです。今後も、例えばサーボを利用した首振り型取出機等、今まで存在しなかったものへの法令の適用については、改めて確認することが必要です。
まとめ
以上のように、セーラー万年筆の取出機で、RX-8以外は法律上産業用ロボットに該当し、法令の各種規制の対象となります。具体的には、教示・点検等の作業には特別教育の受講が必要になったり、安全柵の設置等を検討する必要があります。
また、RX-8等、法律では産業用ロボットに該当しない機械についても、労働安全衛生規則 第101条(可動部へのカバー設置等)、第102条(整備時の運転停止・ロックアウト)、および第103条(非常停止装置の設置)等の規制を考慮する必要があります。
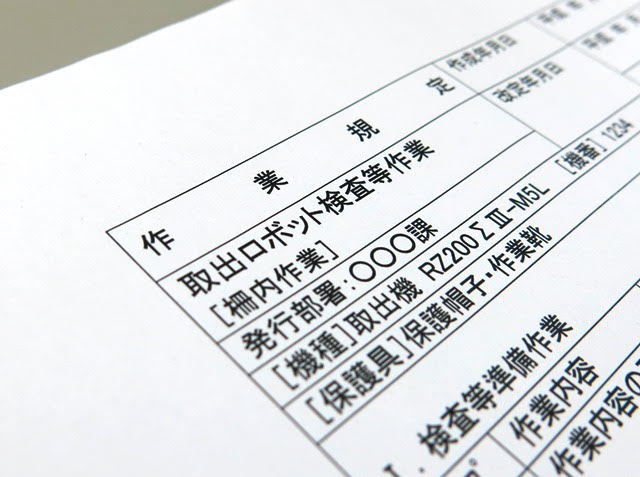
さて、「取出機は、産業用ロボットですか?」という質問には、産業用ロボットに関する法律等を適用すべきか否か?という問い、さらに本音としては「特別教育を受講する(受講させる)必要があるのか?(費用も時間もかかるし、できればしたくないのだが……)」という声が隠れているわけですが、もし仮に「産業用ロボットではない」(例えば、上記法律で除外とされたRX-8の)場合、安全対策は不要となるのでしょうか?
「法律で定められているから」安全対策を行うのではなく、「危険と判断したから」安全対策を行うというのが本来のあり方ですが、この時に必要なのが、危険か安全かの判断基準であり、これを与えるのがリスクアセスメントです。
※リスクアセスメント(ISO 12100に基づく)は、法律労働安全衛生法第28条の2(危険性又は有害性等の調査等)に基づき、厚生労働大臣名で告示された「機械の包括的な安全基準に関する指針」 (平成19年厚生労働省告示第141号)として努力義務となっています。
取出機を含む成形機周辺に対してリスクアセスメントを行い、安全対策が必要と判断された具体的なリスクに対して適切な対策を行うことで、事故を未然に防ぐことができます。
このリスクの中には、誰から見ても明らかに危険な箇所や、電源を入れたままアームに近づいて行わざるを得ない教示時のリスクなども当然含まれてくるはずですが、さらに現場ごとの事情、例えば作業者の異なるバックグラウンド(文化、言語等)、年齢や性別、体格、などから生じるリスクも考慮され、対策が講じられる必要があります。
これらは法律や規格ではカバーしきれないそれぞれの現場の事情であり、「柵の設置」「教示作業中の表示」など法律や規格で定められているよりもはるかに広い範囲の、しかも形式だけではない実効力のある対策になるはずです。
最初の問いに対する私の本音としては、「リスクアセスメントを行って、必要と判断されたなら適切な対策を行ってください」「取出機に関して知識が足らずリスクがわからない?—–では特別教育を受けましょう。」ということになるでしょうか。
この「リスクアセスメント」と、「適切な対策」については別のコラムで解説します。
セーラー万年筆ロボット機器事業部では、取出機の産業用ロボットへの該当性や、教示・点検作業の安全対策についてのご相談も承っています。取出機の導入・買い替えをご検討の際は、お気軽にお問い合わせください。
参考資料:
- 厚生労働省「労働安全衛生規則」
- 厚生労働省「労働安全衛生規則第三十六条第三十一号の規定に基づく厚生労働大臣が定める機械」
- 厚生労働省「機能安全活用実践マニュアル」
- 日本規格協会「JIS B 0134:2024 ロボティクス-用語」
- ISO「ISO 8373:2021 Robotics — Vocabulary」
- ISO「ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots」
- 厚生労働省「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について(平成25年12月24日 基発1224第2号)」
